
10月30日至11月1日,“武汉·车谷杯”第十二届中国研究生未来飞行器创新大赛决赛在华中科技大学军山校区举行。本届大赛以“智绘空天,逐梦苍穹”为主题,设常规赛道、挑战赛道、交叉赛道、企业赛道,共吸引来自全国164家研究生培养单位的784支队伍参赛。我院共斩获一等奖1项、二等奖3项、三等奖2项,祝贺所有获奖团队和指导教师!
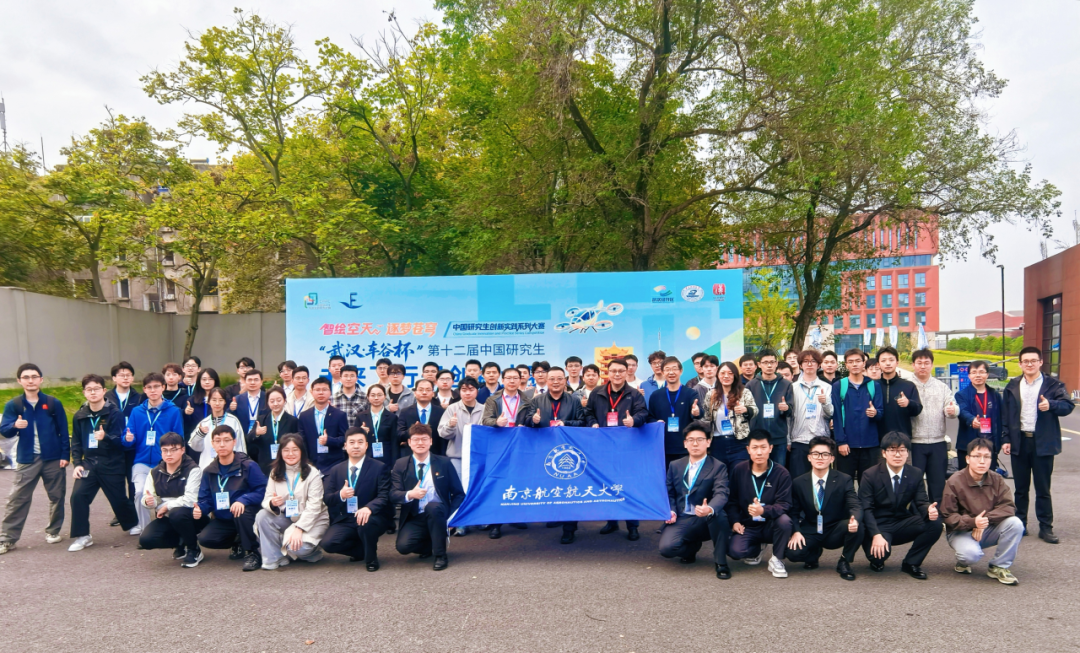
“中国研究生未来飞行器创新大赛”是“中国研究生创新实践系列大赛”主题赛事之一,由教育部学位管理与研究生教育司指导,中国学位与研究生教育学会主办,中国宇航学会、中国航空学会联合主办。大赛以“创新改变未来”为理念,围绕飞行器技术创新,旨在提高广大研究生在航空航天领域的科研创新能力、工程实践能力,为业界发掘培养复合型、高素质拔尖创新人才。
一、获奖项目展示(一等奖)
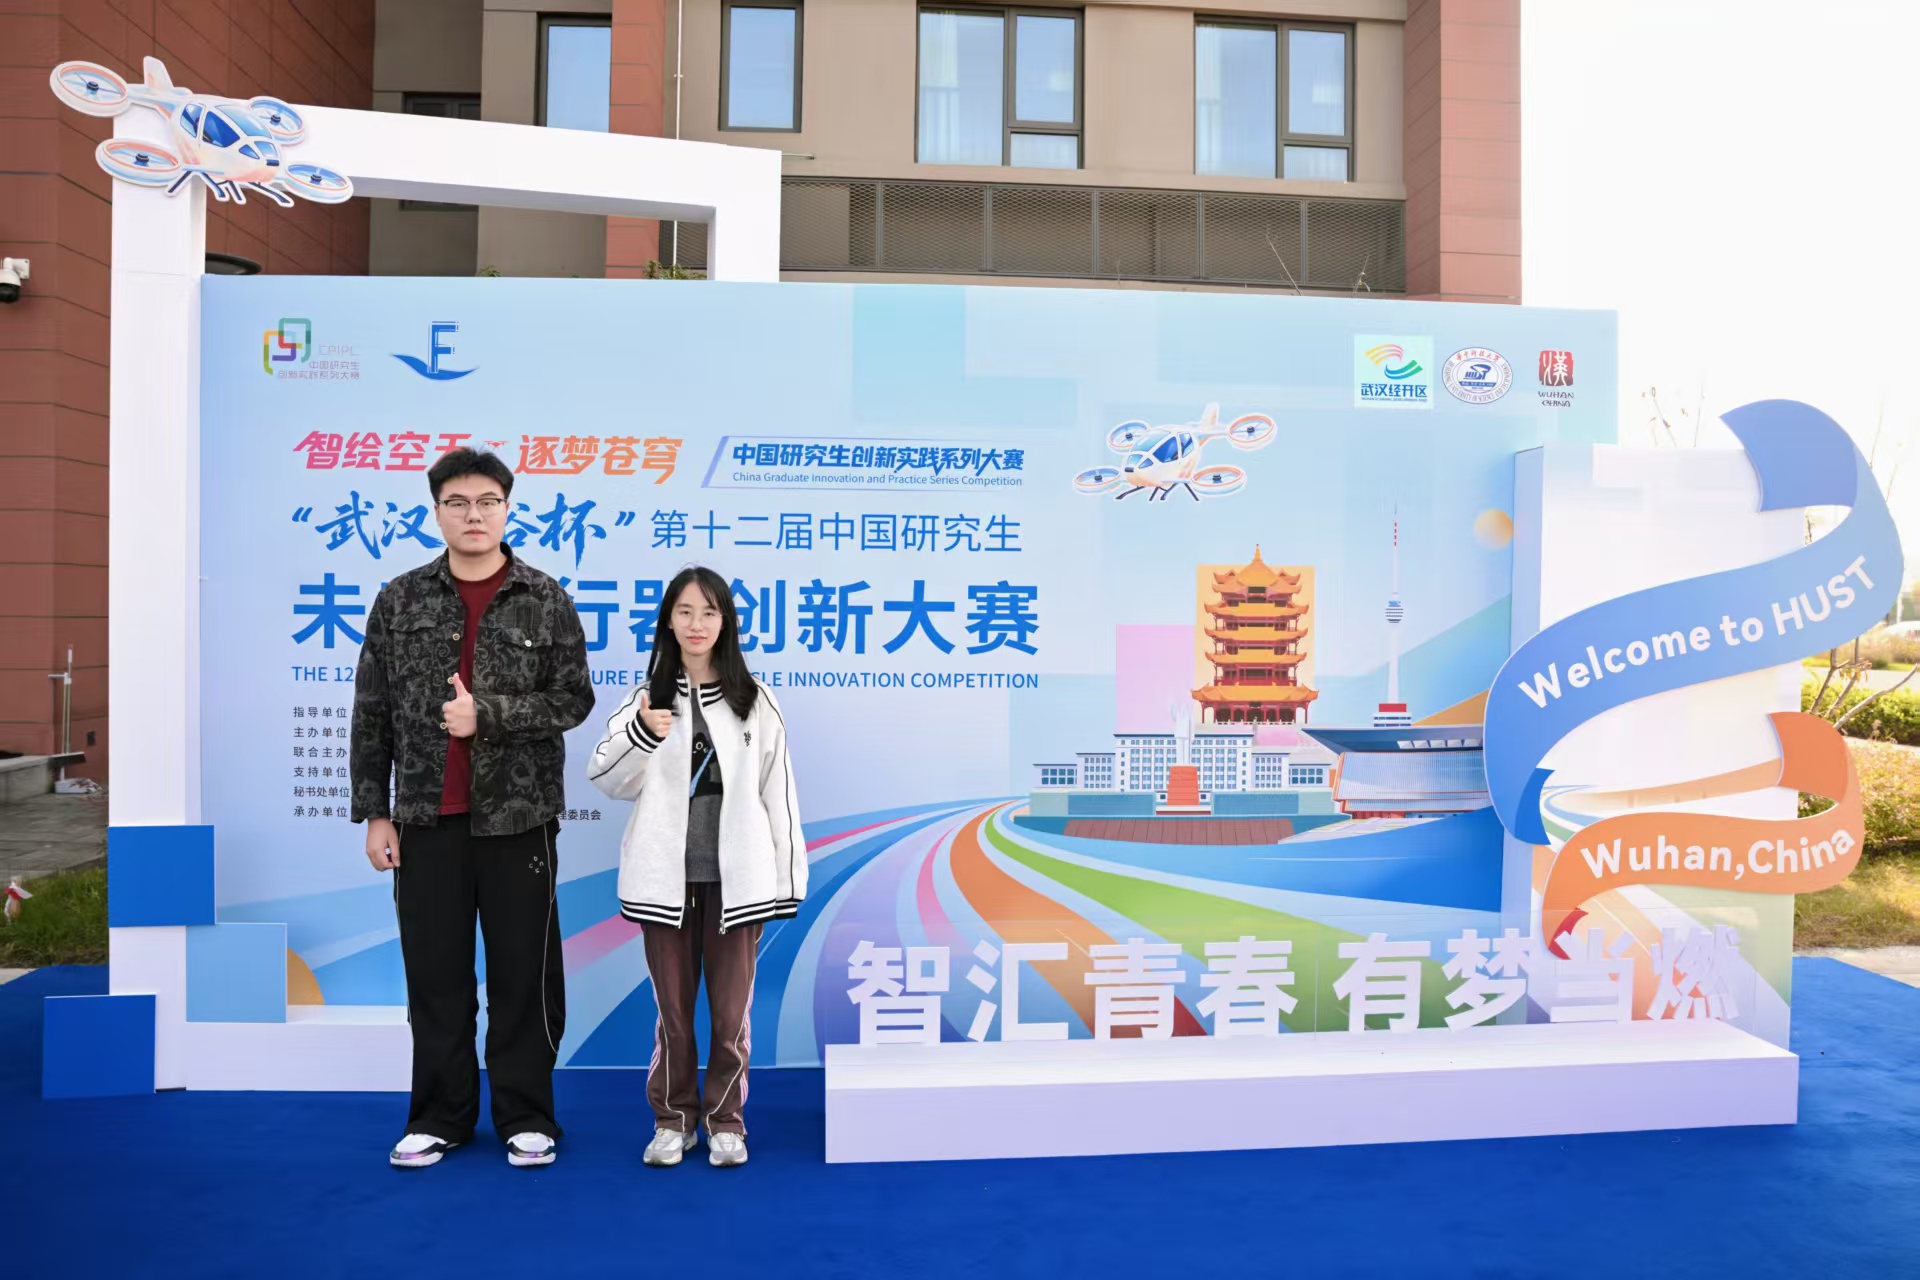
项目名称:斜铰先锋
指导老师:李建波
项目成员:万灵、魏毅、罗熠、张超群、孙晨雨馨
项目简介:本项目面向旋翼飞行器轻量化、高效化与高可靠性发展需求,创新提出斜铰旋翼构型,以反对称斜铰机构与电机转速周期调制替代传统自动倾斜器,实现周期变距与桨盘倾转一体化操纵,突破传统旋翼复杂机械传动的结构约束。围绕新构型气动效率、运动耦合与操纵控制三大关键问题,构建气动设计、动力学建模与控制优化协同的技术体系:提出面向转速调制约束的低转速高效桨叶优化方法,重构目标载荷分布,提升悬停效率;建立牛顿—欧拉动力学模型,揭示关键构型参数对旋翼耦合运动的影响机理;融合仿真分析与试验验证,提出操纵分配与通道解耦策略。最终完成10 kg级原理样机研制及试飞验证,为新型高效轻量化旋翼系统提供创新技术路径。
二、获奖项目展示(二等奖)
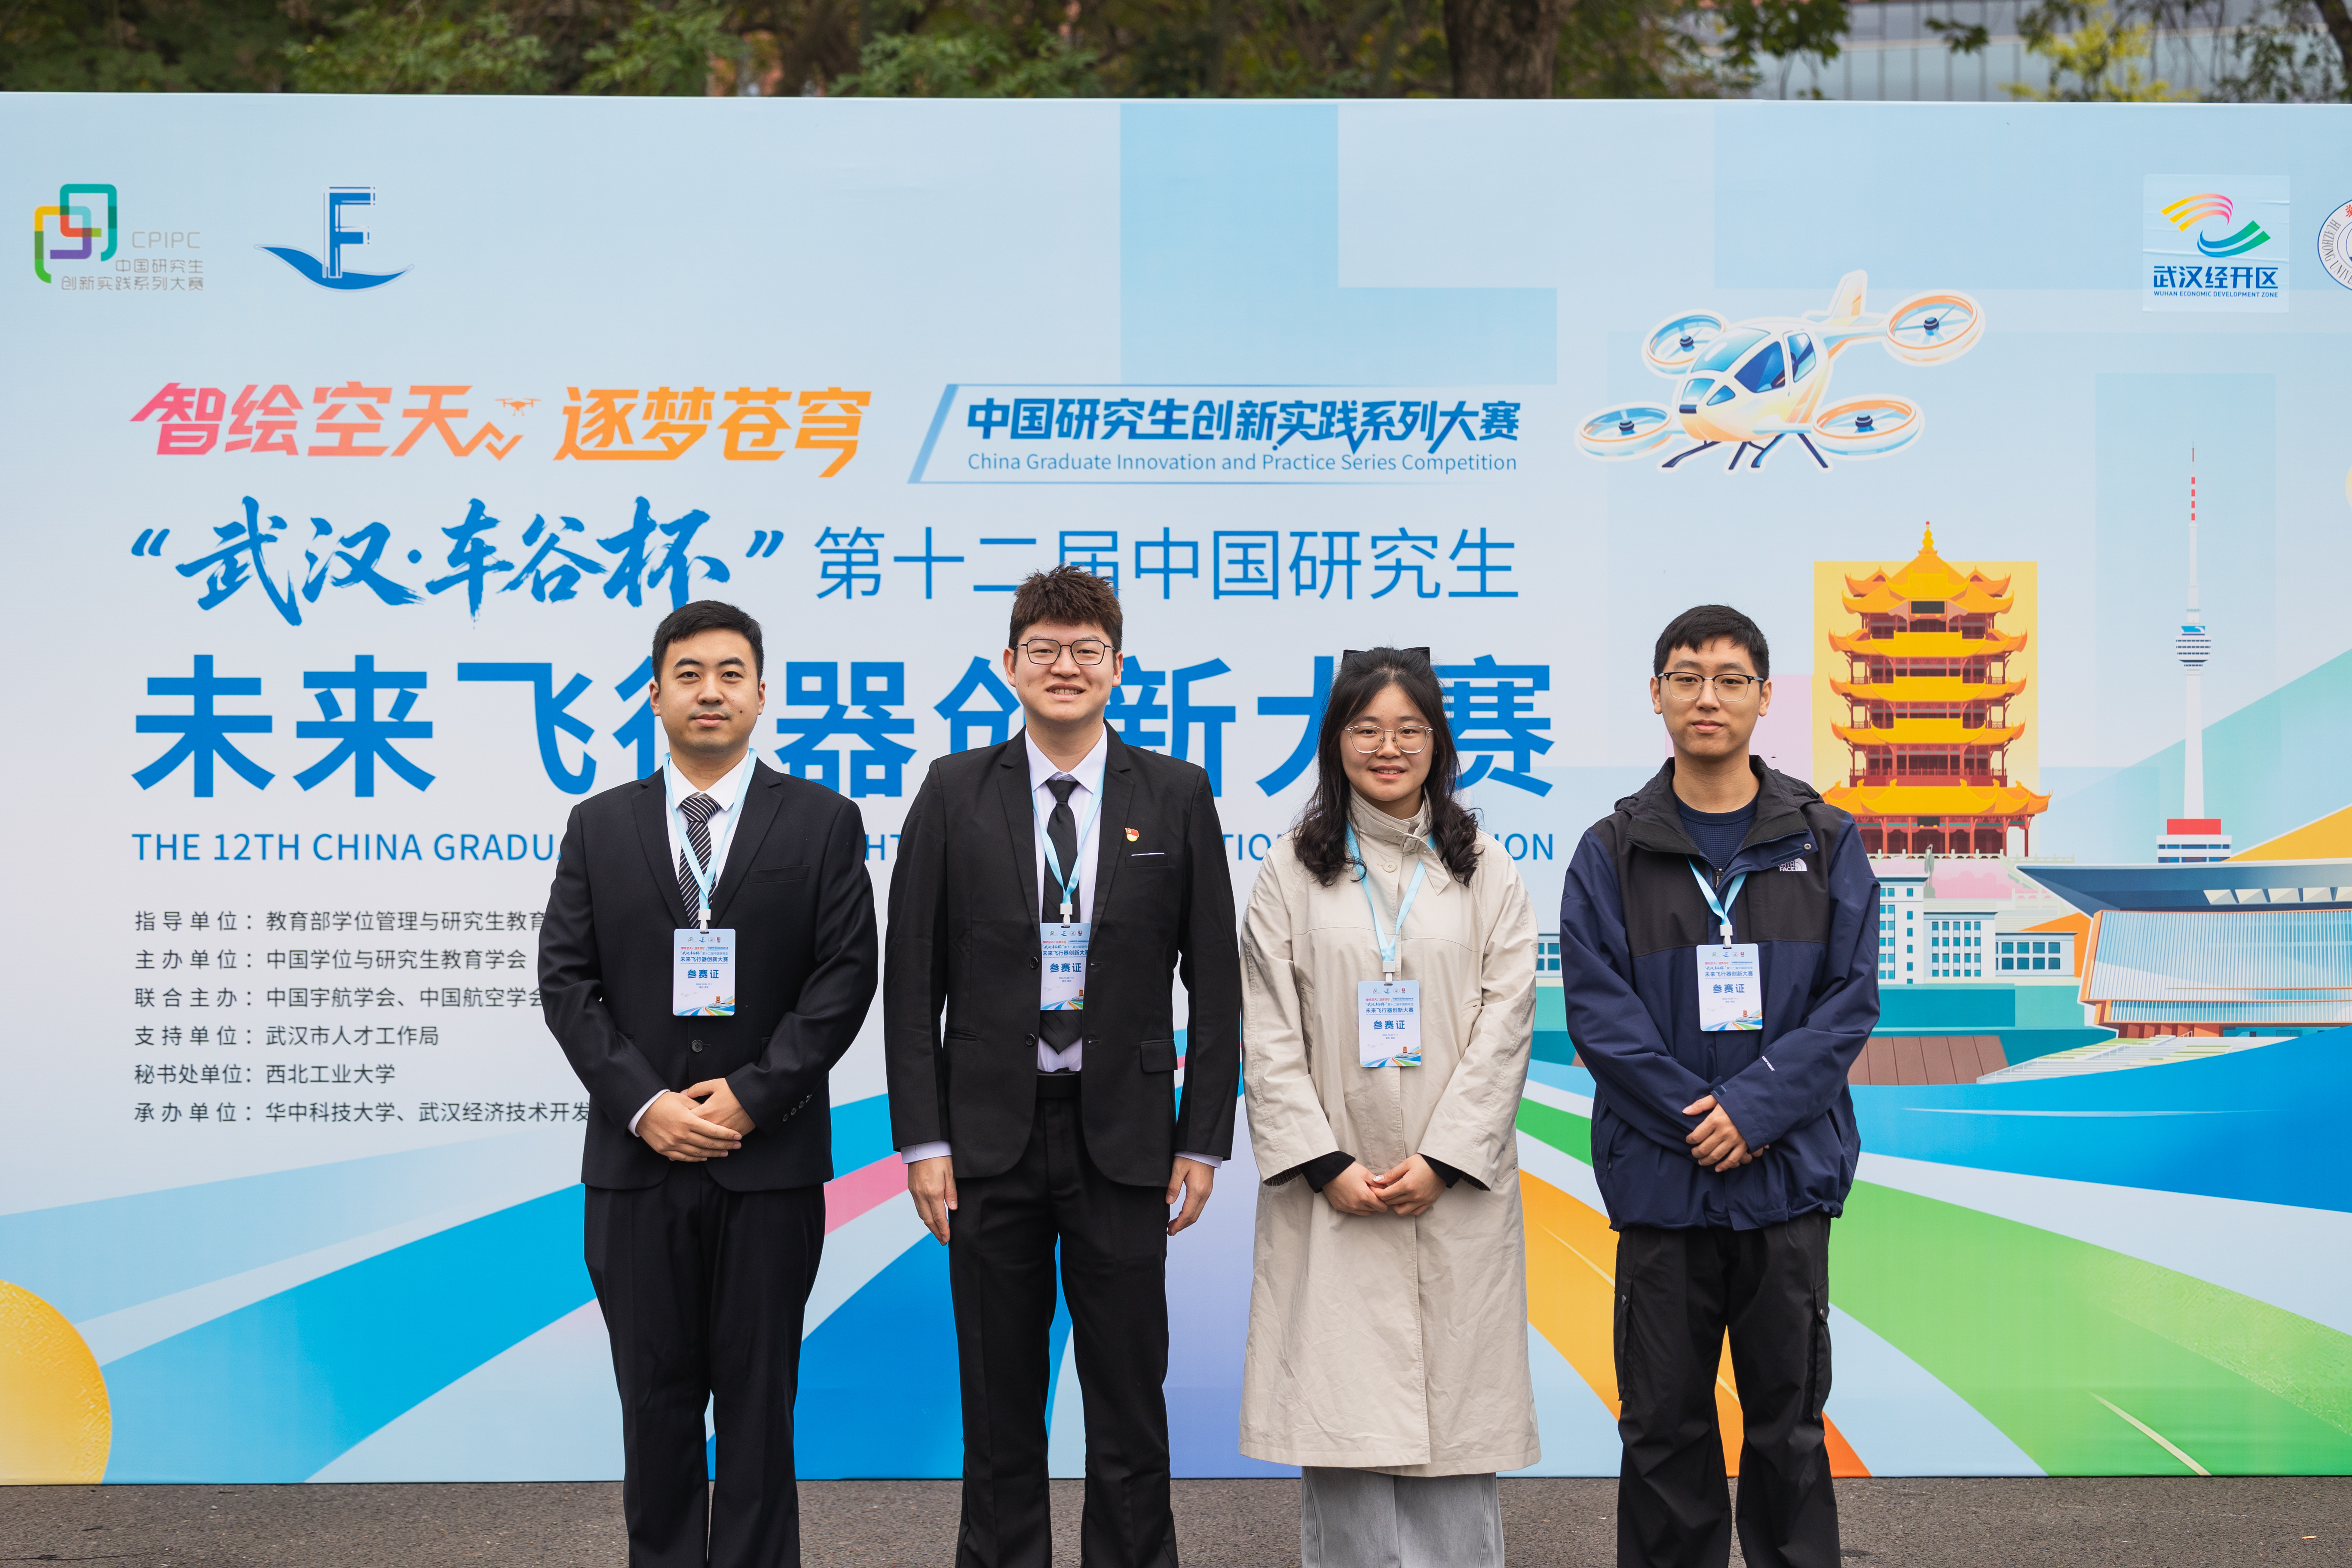
项目名称:“擎翼”四倾转旋翼变构型无人机--面向低空经济的空中无人系统
指导老师:徐锦法
项目成员:刘丰瑞、袁星宇、钟文浩、谭恩明、杨天晗
作品简介:“擎翼”面向低空经济多元化应用需求,创新研制四倾转旋翼变构型无人机及配套软硬件飞行控制系统。平台采用四旋翼协同倾转布局,实现垂直起降、空中悬停、低速前飞与高速巡航等多模态飞行,融合多旋翼灵活机动与固定翼高效巡航的双重优势,兼具长航时、大航程及高载荷潜力。依托多操纵机构冗余设计,项目创新提出低速变构型飞行方案,突破传统倾转旋翼单一模态转换思路,拓展飞行构型与操纵方式,提升复杂任务适应性,为低空物流、智能巡检及多场景无人化作业提供新型航空技术方案。
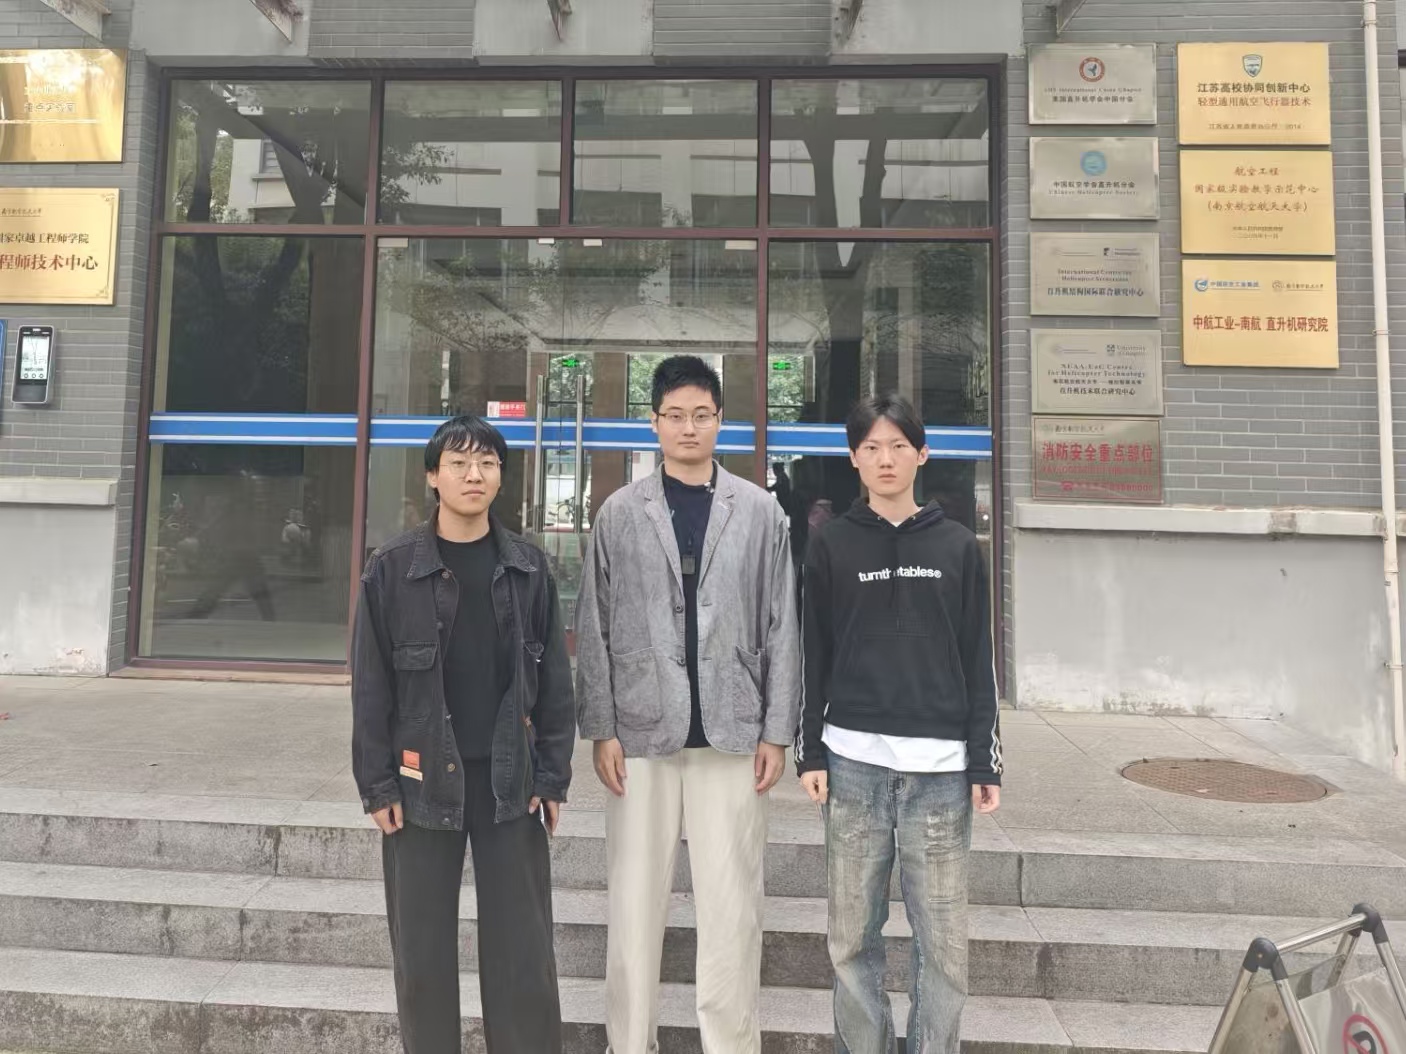
项目名称:“飞龙二号”可变体水-空跨介质无人运动平台
指导老师:张夏阳
项目成员:邵欣睿、杨浩冉、杨嘉晨、黎哲宣、高陈诚
作品简介:“飞龙二号”为国际上首创的新构型空水多域无人系统平台,已完成总体论证、关键部件研发、原理样机制作与实景演示。平台采用四旋翼-双固定翼融合构型,依靠后机翼变体实现构型切换,可水下潜航、垂向跨介质运动、空中飞行,还支持陆地应急垂直起降。构建了多介质总体设计与气水动力学高精度建模方法,研发了轻质防水转动机构,打通了典型构型转换通道,解决了传统跨介质无人平台死重大、多模式性能难以兼顾、稳定性不足等痛点问题。
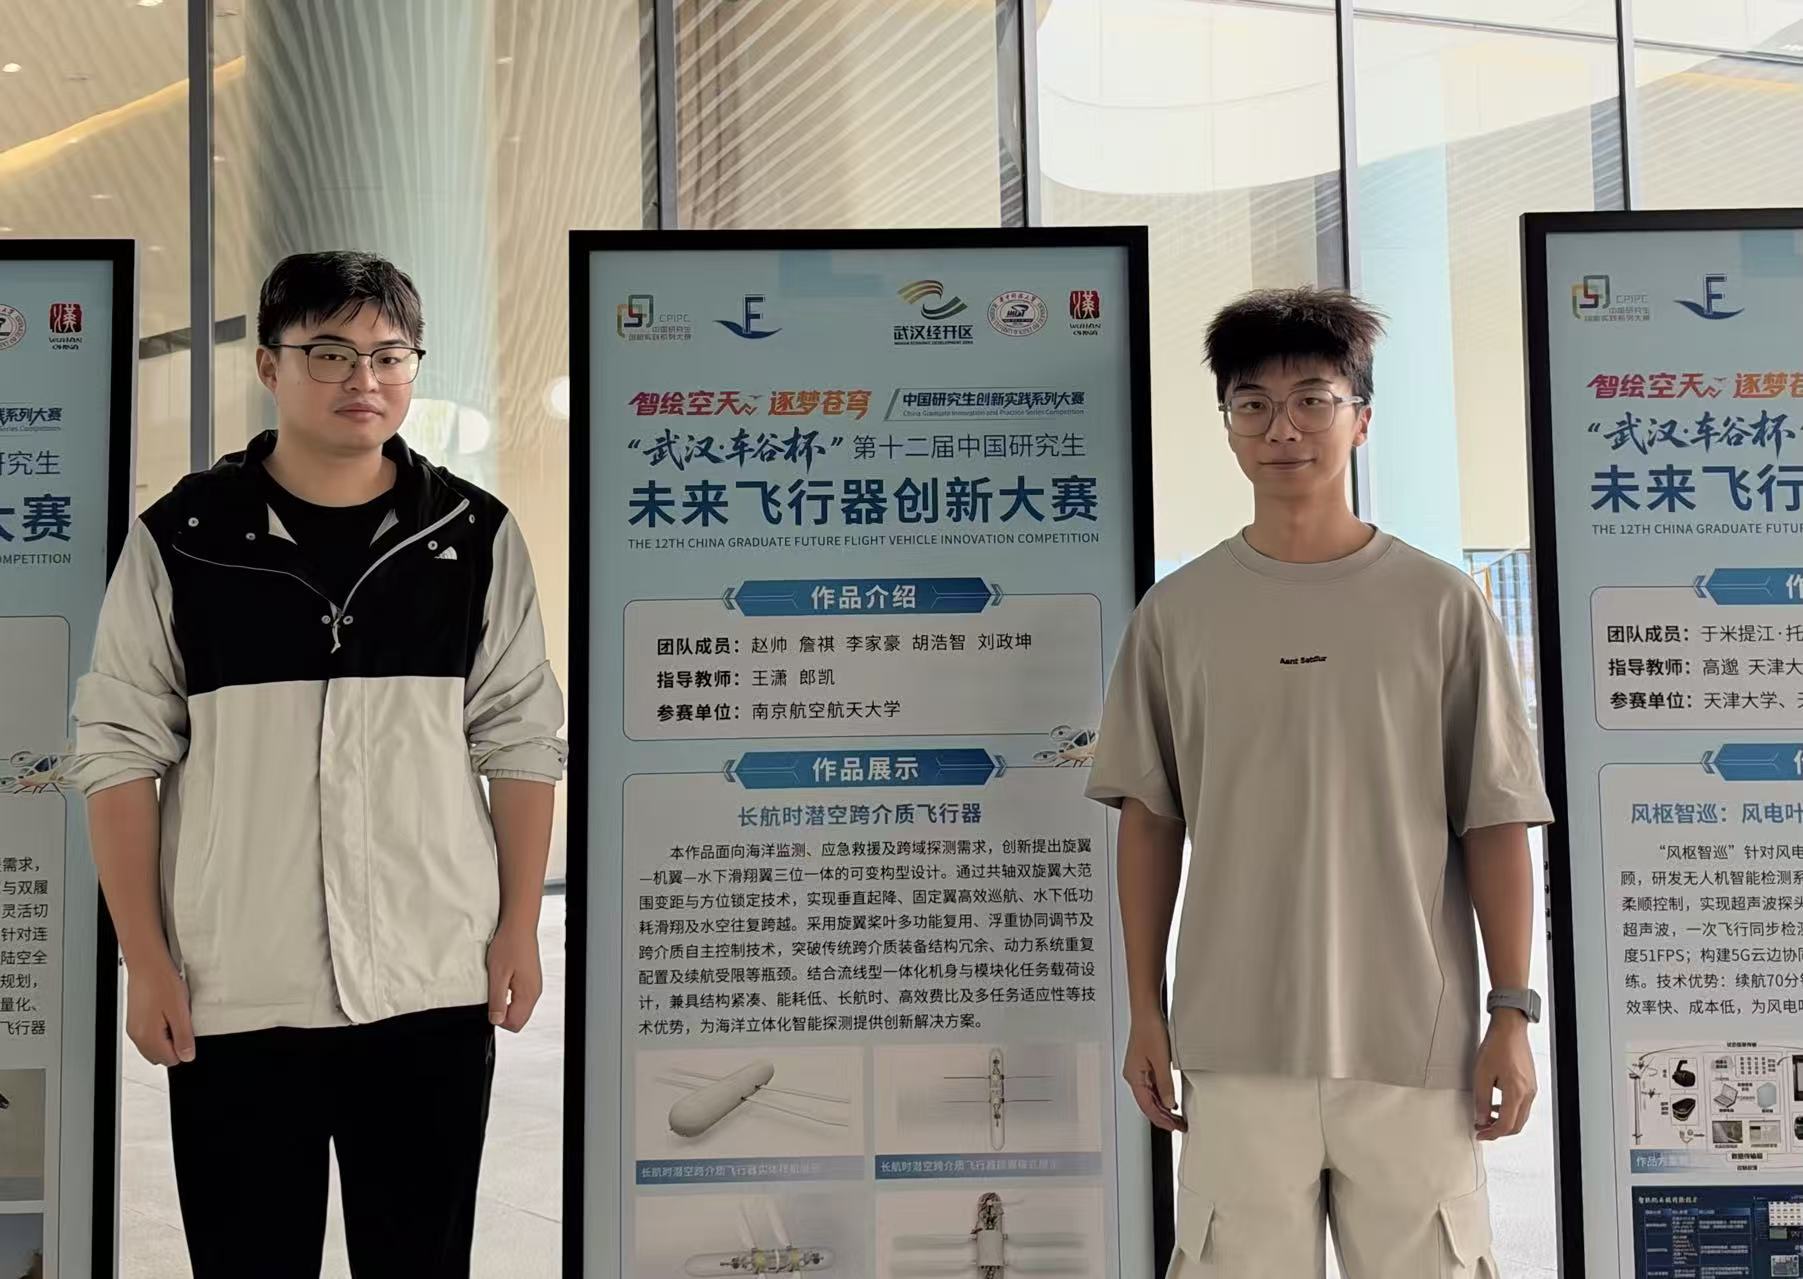
项目名称:长航时潜空跨介质飞行器
指导老师:王潇、郎凯
团队成员名单:赵帅、詹祺、李家豪、胡浩智、刘政坤
作品简介:本作品面向海洋监测、应急救援及跨域探测需求,创新提出旋翼—机翼—水下滑翔翼三位一体的可变构型设计。通过共轴双旋翼大范围变距与方位锁定技术,实现垂直起降、固定翼高效巡航、水下低功耗滑翔及水空往复跨越。采用旋翼桨叶多功能复用、浮重协同调节及跨介质自主控制技术,突破传统跨介质装备结构冗余、动力系统重复配置及续航受限等瓶颈。结合流线型一体化机身与模块化任务载荷设计,兼具结构紧凑、能耗低、长航时、高效费比及多任务适应性等技术优势,为海洋立体化智能探测提供创新解决方案。
三、获奖项目展示(三等奖)
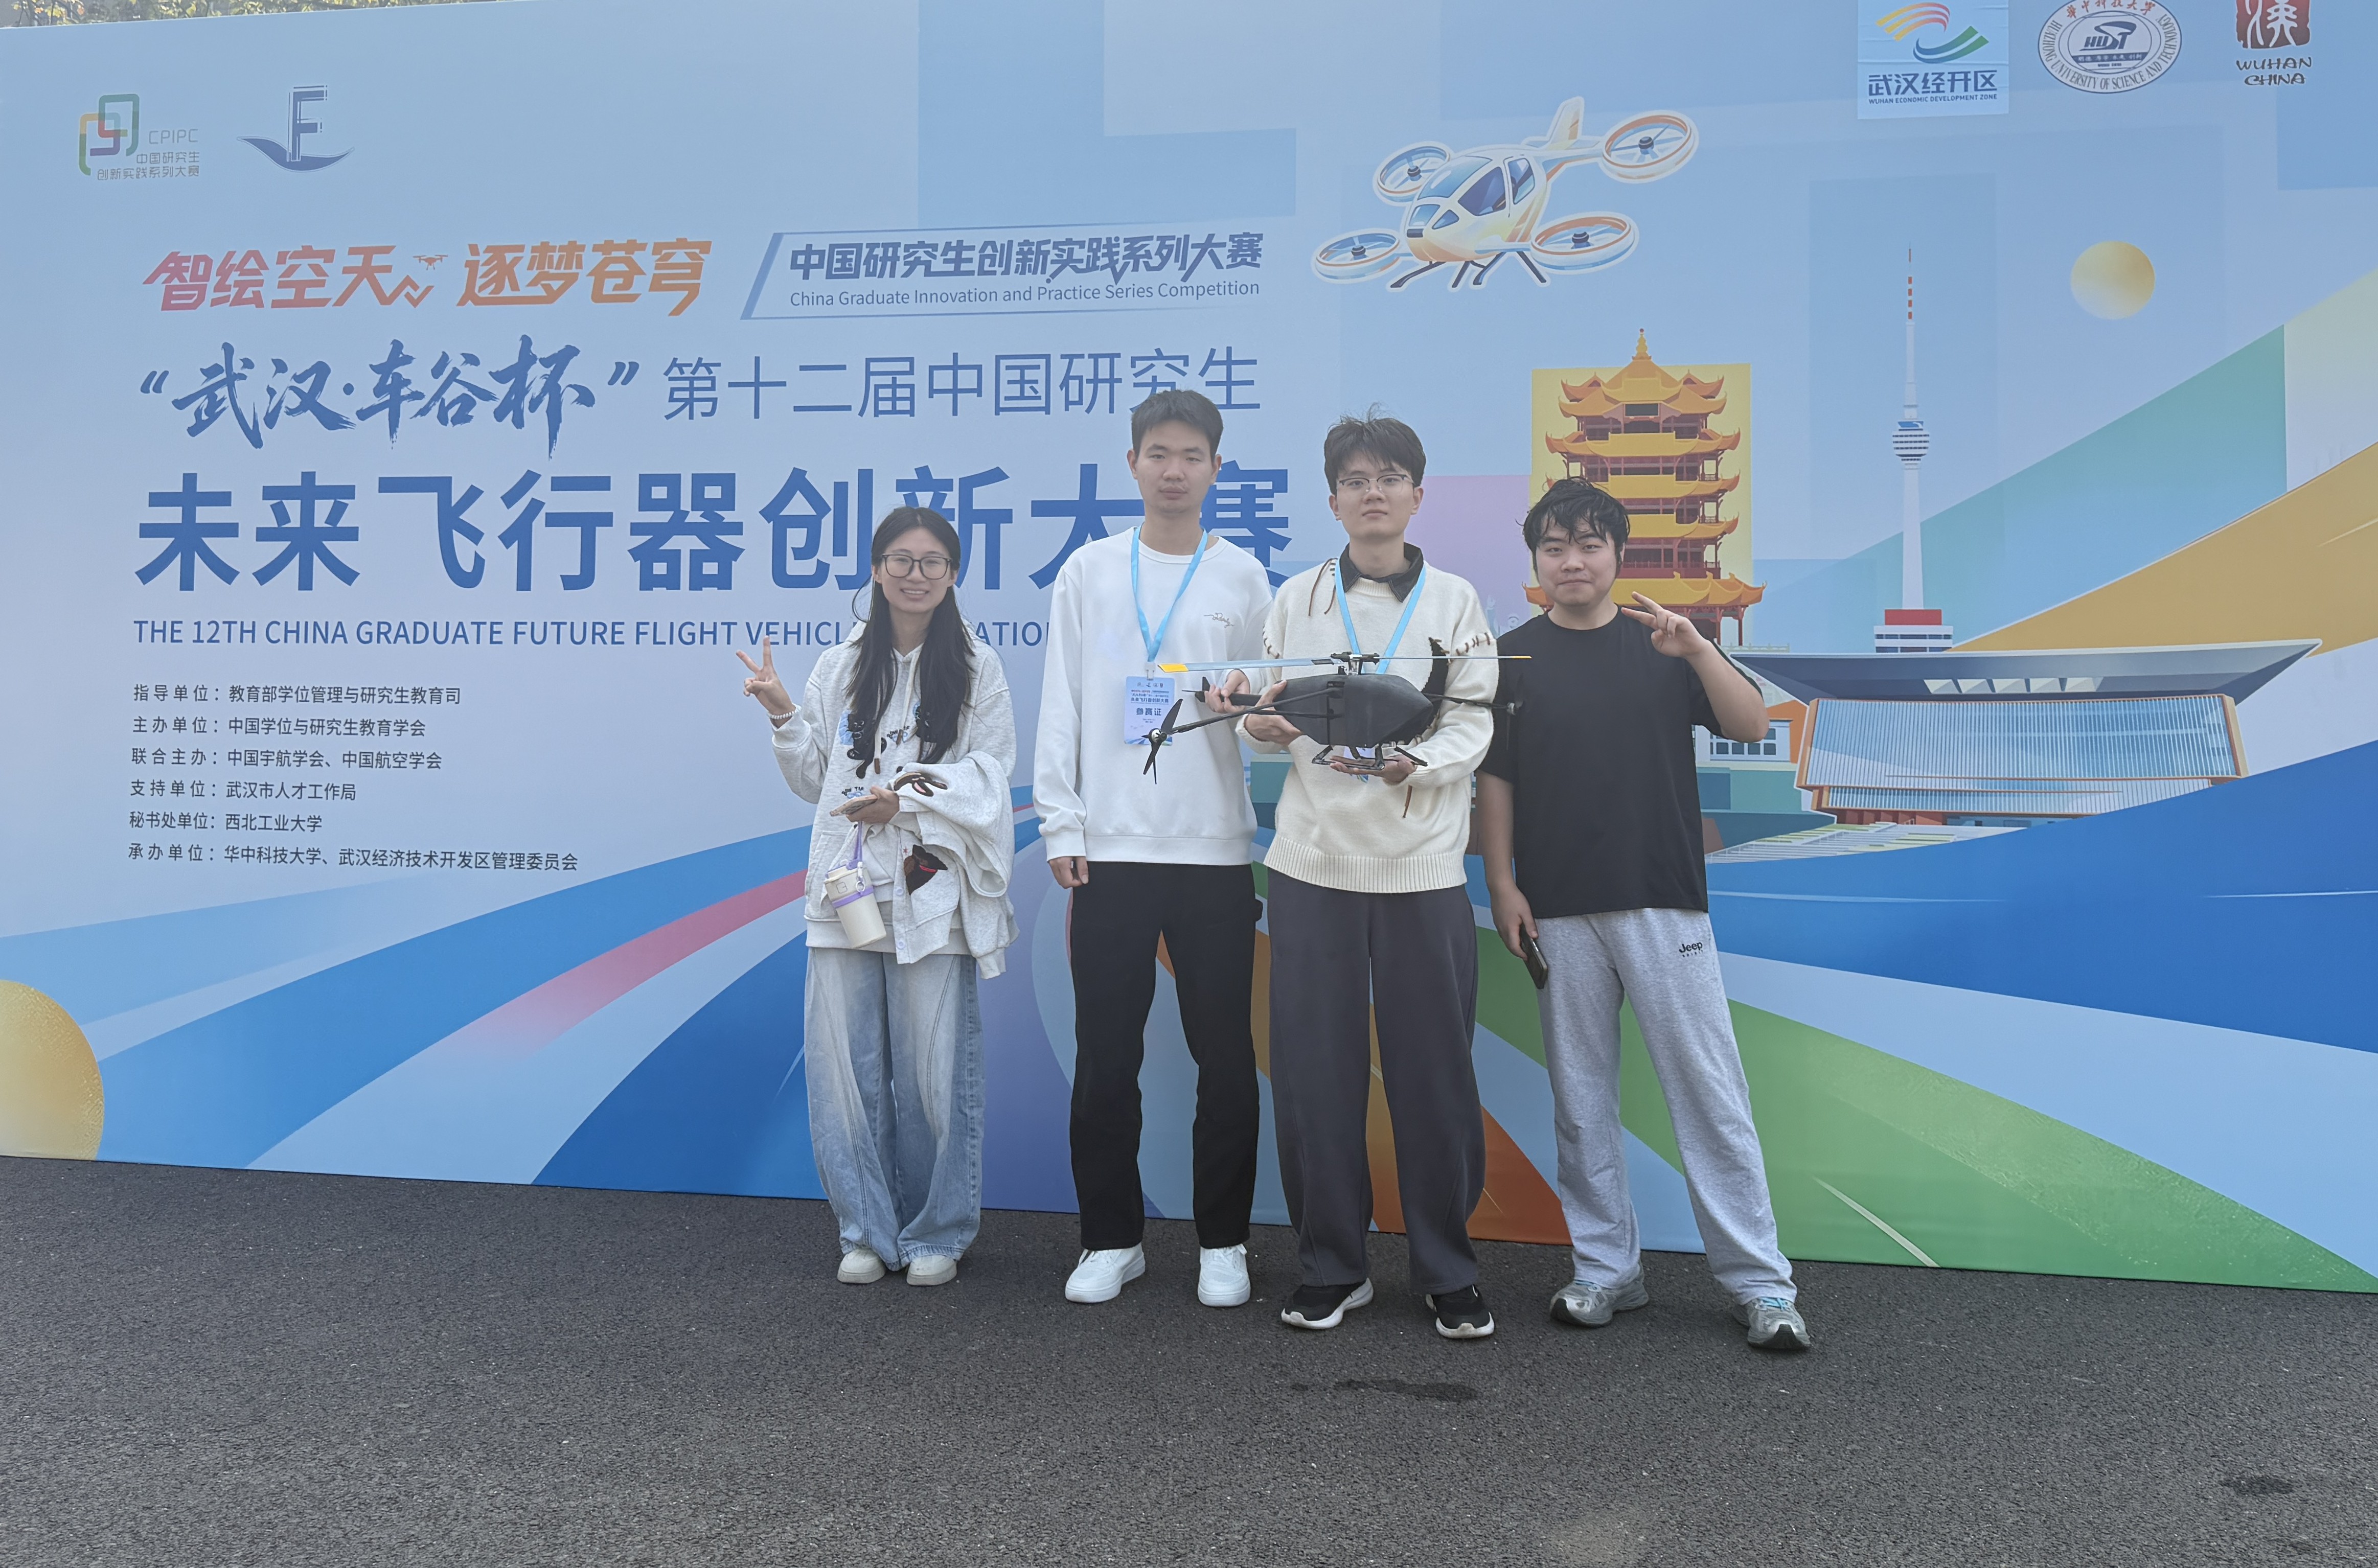
项目名称:“长翮”复合式高速垂直起降飞行器
指导老师:虞志浩
项目成员:王磊、叶善吉、徐诺、郑铭杰、唐鑫
作品简介:兼顾垂直起降与高速飞行是直升机领域的技术难题。本作品参考空客RACER理念,结合AS365“海豚”直升机成熟技术,提出“长翮”型两侧推进复合式直升机方案。采用机翼机身一体化融合设计,将Y型倾转旋翼与飞翼布局结合,兼顾起降灵活性与高速飞行能力。方案保留原准机核心部件,重点完成机翼、双侧推进桨与尾梁改装,明确气动布局。针对旋翼-机翼气动干扰、模态转换等难点,构建飞行动力学模型,分析各升力面气动特性,迭代优化结构参数;建立旋翼动力学方程,开展振动、升阻特性分析,研究旋翼自转、机身减阻等提速技术,设计多执行机构协同操纵与升力转换策略。本设计完成概念、总体与控制方案及仿真验证,可为同类复合直升机研发提供参考,助力高速直升机技术发展。
项目名称:城市低空飞行器精准回收与安全降落关键技术研究
指导教师:宋彦国、王焕瑾
项目成员:程小坤、延露奇、张儒轩、李明杭、宋加上、杨霄、洪彬源、杨智鹏
作品简介:本项目针对城市低空飞行器传统降落伞落点不可控、着陆冲击大、复杂场景适配性差的行业痛点,以柔性翼伞为核心执行机构,构建不依赖主飞控与持续通信的独立安全回收系统,实现瞬态开伞、动态归航避障、雀降软着陆全流程自主控制。项目创新提出跨阶段统一动力学分析方法、归航避障与软着陆一体化控制策略,建立分层验证评价体系,首创“应急回收+精准软着陆”复用模式,构建低空安全协同支撑体系,落点精度达米级,着陆冲击较传统伞降降低60%以上,为城市低空经济规模化运行提供核心安全技术支撑。
版权所有 © 2025 南京航空航天大学直升机动力学全国重点实验室/直升机研究院 ALL RIGHTS RESERVED 地址:江苏省南京市秦淮区御道街29号 联系电话:025-84892196 技术支持:梦蕾科技

